Domain motor-technik.de kaufen?
Wir ziehen mit dem Projekt
motor-technik.de um.
Sind Sie am Kauf der Domain
motor-technik.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain motor-technik.de kaufen?
Was sind typische Methoden zur Fehlerbehebung (Bugfix) bei der Entwicklung von Software?
Typische Methoden zur Fehlerbehebung bei der Entwicklung von Software sind das Debugging, das Testen und das Code-Review. Beim Debugging werden Fehler im Code identifiziert und behoben, während beim Testen die Software auf Fehler überprüft wird. Beim Code-Review werden Änderungen im Code von anderen Entwicklern überprüft, um Fehler zu finden und zu beheben. **
Was ist der Unterschied zwischen Fahrzeugtechnik und Kraftfahrzeugtechnik im Vorpraktikum?
Der Unterschied zwischen Fahrzeugtechnik und Kraftfahrzeugtechnik im Vorpraktikum liegt in der Ausrichtung der beiden Studiengänge. Fahrzeugtechnik befasst sich mit der Entwicklung und Konstruktion von Fahrzeugen im Allgemeinen, während Kraftfahrzeugtechnik speziell auf die Technik und Mechanik von Kraftfahrzeugen fokussiert ist. Das Vorpraktikum dient in beiden Fällen dazu, praktische Erfahrungen im Bereich der Fahrzeugtechnik zu sammeln. **

Ähnliche Suchbegriffe für Bugfix
Top-Angebote
Produkte zum Begriff Bugfix:
-
Auto, Motor und Technik - Interaktive DVDiEin Umfassendes Nachschlagewerk Rund Um Das Automobil: Die In Modernen Autos Eingesetzte Technik, Grundlagen Des Automobilbaus, Funktionsprinzipien Und Sicherheit. Technisches Wissen Faszinierend Präsentiert.14,90 €*Versand: 2,95 €Sichere Weiterleitung zum Anbieter
-
ACT Motor, Zubehör Antriebstechnik, Schrittmotortreiber, DM542 Nema23, GmbHDer Schrittmotortreiber DM542 von ACT Motor ist eine hochentwickelte Lösung für die präzise Steuerung von Nema23 Schrittmotoren. Mit einer breiten Eingangsspannung von 18 bis 50 VDC und einem maximalen Eingangsstrom von weniger als 4,0 A bietet dieser Treiber eine flexible und leistungsstarke Option für verschiedene Anwendungen. Der DM542 unterstützt eine Vielzahl von Mikroschrittmodi, die von 400 bis 25600 Mikroschritten reichen, was eine feine Steuerung der Motorbewegung ermöglicht. Dies macht ihn ideal für Anwendungen, die eine hohe Präzision und Geschwindigkeit erfordern. Der Treiber ist für den Einsatz in der Automatisierungstechnik und im RC-Bereich konzipiert und bietet eine zuverlässige Leistung bei maximalen Drehzahlen von bis zu 25600 U/min. Die robuste Bauweise und die technischen Spezifikationen machen den DM542 zu einer ausgezeichneten Wahl für anspruchsvolle Projekte. - Unterstützt Mikroschritte von 400 bis 25600 für präzise Steuerung - Maximale Drehzahl von 25600 U/min für schnelle Anwendungen - Geeignet für Nema23 Schrittmotoren, ideal für Automatisierungsprojekte - Robuste Bauweise für zuverlässige Leistung in anspruchsvollen Umgebungen.47,82 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
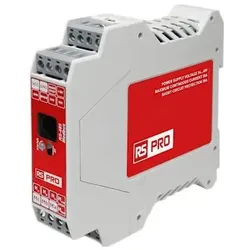
RS PRO, Zubehör Antriebstechnik, Motor-Controller, 3-phasig, Drehzahlregler-Der 3-phasige Motor-Controller von RS PRO ist eine leistungsstarke Steuerungseinheit, die für den Betrieb mit Motoren bis zu 960 W ausgelegt ist. Mit einem Eingangsspannungsbereich von 24 bis 48 V und einer maximalen Stromstärke von 20 A bietet dieser Controller eine präzise Drehzahlregelung für verschiedene Anwendungen in der Antriebstechnik. Die kompakte Bauweise mit Abmessungen von 125 mm in der Breite, 55 mm in der Höhe und 135 mm in der Länge ermöglicht eine einfache Integration in bestehende Systeme. Der Controller ist ideal für den Einsatz in industriellen Anwendungen, wo eine zuverlässige und effiziente Motorsteuerung erforderlich ist. Er gewährleistet eine stabile Leistung und eine lange Lebensdauer, was ihn zu einer ausgezeichneten Wahl für anspruchsvolle Umgebungen macht. - Präzise Drehzahlregelung für 3-phasige Motoren - Maximale Leistung von 960 W für hohe Effizienz - Eingangsspannung von 24 bis 48 V für Flexibilität - Kompakte Bauweise für einfache Integration.259,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Phoenix Contact, Zubehör Antriebstechnik, Hybrid Motor Starter, AC, 9A, 500VHalbleiter-Wendeschütz, Typ 2903906, Alternative (Alias) 1756610, Anzahl der Phasen 3, Betriebsspannung max. 550 V, Betriebsspannung min. 42 V, Betriebstemperatur max. 70 °C, Betriebstemperatur min. -25 °C, Breite 23 mm, Höhe 99 mm, Isolationsspannung 500 V, Nennstrom 9 A, Schaltleistung 100 kA, Steuerspannung max. AC -999, Steuerspannung max. DC 30 V, Steuerspannung min. AC -999, Steuerspannung min. DC 19.2 V, Tiefe 114.5 mm, Überlastfreigabe max. 9 A, Überlastfreigabe min. 1.5 A, Auslöseklasse Klasse 10A, Montageart DIN-Schienenmontage, Schutzart IP20, Konformität mit Normen UL Listed ATEX IECEECB EAC CCC, Serien ELR H5.151,60 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter


-
Was sind die wichtigsten Schritte beim Beheben von Programmfehlern (Bugfix) in der Softwareentwicklung?
Die wichtigsten Schritte beim Beheben von Programmfehlern sind das Identifizieren des Bugs durch Debugging, das Analysieren der Ursache des Fehlers und das Implementieren einer Lösung, um den Bug zu beheben. Anschließend sollte die behobene Software getestet werden, um sicherzustellen, dass der Fehler erfolgreich behoben wurde und keine neuen Fehler entstanden sind. Zuletzt sollte die aktualisierte Software veröffentlicht und die Änderungen dokumentiert werden. **
-
Was sind die wichtigsten Schritte bei der Durchführung eines Bugfix in der Softwareentwicklung?
1. Identifiziere den Bug durch Reproduktion des Fehlers. 2. Analysiere die Ursache des Bugs und finde eine Lösung. 3. Implementiere den Fix, teste ihn gründlich und verifiziere, dass der Bug behoben ist. **
-
Wie kann ein Bugfix implementiert werden, um die Funktionalität einer Software zu verbessern?
Ein Bugfix kann implementiert werden, indem der Fehler im Code identifiziert und korrigiert wird. Anschließend sollte der Code getestet werden, um sicherzustellen, dass der Bug behoben wurde und keine neuen Probleme entstanden sind. Schließlich sollte der Bugfix in die Produktionsumgebung übertragen werden, um die Funktionalität der Software zu verbessern. **
-
Wie kann ein Bugfix effektiv implementiert werden, um die Funktionalität einer Software zu verbessern?
Um einen Bugfix effektiv zu implementieren, muss zunächst der Fehler identifiziert und isoliert werden. Anschließend sollte der Code entsprechend korrigiert und getestet werden, um sicherzustellen, dass der Bug tatsächlich behoben wurde. Schließlich sollte der Bugfix in die Produktionsumgebung eingespielt werden, um die Funktionalität der Software zu verbessern. **

Wie kann ein Bugfix erfolgreich implementiert werden, um die Funktionalität einer Software zu verbessern?
1. Identifiziere den Bug und analysiere die Ursache. 2. Entwickle eine Lösung und teste sie gründlich. 3. Implementiere den Bugfix in der Software und überprüfe, ob die Funktionalität verbessert wurde. **
Wie kann ein Bugfix in einem Computerspiel implementiert werden, um vorhandene Fehler zu beheben?
Ein Bugfix kann durch das Identifizieren des Fehlers, das Entwickeln einer Lösung und das Testen der Korrektheit der Lösung implementiert werden. Der Fix wird dann in einem Update des Spiels veröffentlicht, um den Fehler für die Spieler zu beheben. Es ist wichtig, dass der Bugfix gründlich getestet wird, um sicherzustellen, dass er keine neuen Probleme im Spiel verursacht. **
Top-Angebote
Produkte zum Begriff Bugfix:
-
Fachbegriffe Kraftfahrzeugtechnik, Taschenbuch von Thomas Blumhagen, Verlag Handwerk und Technik, 978-3-582-88315-5Fachbegriffe Kraftfahrzeugtechnik, Taschenbuch Von Thomas Blumhagen, Verlag Handwerk Und Technik, 978-3-582-88315-5, Seitenanzahl: 29618,70 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Auto, Motor und Technik - Interaktive DVDiEin Umfassendes Nachschlagewerk Rund Um Das Automobil: Die In Modernen Autos Eingesetzte Technik, Grundlagen Des Automobilbaus, Funktionsprinzipien Und Sicherheit. Technisches Wissen Faszinierend Präsentiert.14,90 €*Versand: 2,95 €Sichere Weiterleitung zum Anbieter
-
ACT Motor, Zubehör Antriebstechnik, Schrittmotortreiber, DM542 Nema23, GmbHDer Schrittmotortreiber DM542 von ACT Motor ist eine hochentwickelte Lösung für die präzise Steuerung von Nema23 Schrittmotoren. Mit einer breiten Eingangsspannung von 18 bis 50 VDC und einem maximalen Eingangsstrom von weniger als 4,0 A bietet dieser Treiber eine flexible und leistungsstarke Option für verschiedene Anwendungen. Der DM542 unterstützt eine Vielzahl von Mikroschrittmodi, die von 400 bis 25600 Mikroschritten reichen, was eine feine Steuerung der Motorbewegung ermöglicht. Dies macht ihn ideal für Anwendungen, die eine hohe Präzision und Geschwindigkeit erfordern. Der Treiber ist für den Einsatz in der Automatisierungstechnik und im RC-Bereich konzipiert und bietet eine zuverlässige Leistung bei maximalen Drehzahlen von bis zu 25600 U/min. Die robuste Bauweise und die technischen Spezifikationen machen den DM542 zu einer ausgezeichneten Wahl für anspruchsvolle Projekte. - Unterstützt Mikroschritte von 400 bis 25600 für präzise Steuerung - Maximale Drehzahl von 25600 U/min für schnelle Anwendungen - Geeignet für Nema23 Schrittmotoren, ideal für Automatisierungsprojekte - Robuste Bauweise für zuverlässige Leistung in anspruchsvollen Umgebungen.47,82 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was sind typische Methoden zur Fehlerbehebung (Bugfix) bei der Entwicklung von Software?
Typische Methoden zur Fehlerbehebung bei der Entwicklung von Software sind das Debugging, das Testen und das Code-Review. Beim Debugging werden Fehler im Code identifiziert und behoben, während beim Testen die Software auf Fehler überprüft wird. Beim Code-Review werden Änderungen im Code von anderen Entwicklern überprüft, um Fehler zu finden und zu beheben. **
-
Was ist der Unterschied zwischen Fahrzeugtechnik und Kraftfahrzeugtechnik im Vorpraktikum?
Der Unterschied zwischen Fahrzeugtechnik und Kraftfahrzeugtechnik im Vorpraktikum liegt in der Ausrichtung der beiden Studiengänge. Fahrzeugtechnik befasst sich mit der Entwicklung und Konstruktion von Fahrzeugen im Allgemeinen, während Kraftfahrzeugtechnik speziell auf die Technik und Mechanik von Kraftfahrzeugen fokussiert ist. Das Vorpraktikum dient in beiden Fällen dazu, praktische Erfahrungen im Bereich der Fahrzeugtechnik zu sammeln. **
-
Was sind die wichtigsten Schritte beim Beheben von Programmfehlern (Bugfix) in der Softwareentwicklung?
Die wichtigsten Schritte beim Beheben von Programmfehlern sind das Identifizieren des Bugs durch Debugging, das Analysieren der Ursache des Fehlers und das Implementieren einer Lösung, um den Bug zu beheben. Anschließend sollte die behobene Software getestet werden, um sicherzustellen, dass der Fehler erfolgreich behoben wurde und keine neuen Fehler entstanden sind. Zuletzt sollte die aktualisierte Software veröffentlicht und die Änderungen dokumentiert werden. **
-
Was sind die wichtigsten Schritte bei der Durchführung eines Bugfix in der Softwareentwicklung?
1. Identifiziere den Bug durch Reproduktion des Fehlers. 2. Analysiere die Ursache des Bugs und finde eine Lösung. 3. Implementiere den Fix, teste ihn gründlich und verifiziere, dass der Bug behoben ist. **
Ähnliche Suchbegriffe für Bugfix
-
RS PRO, Zubehör Antriebstechnik, Motor-Controller, 3-phasig, Drehzahlregler-Der 3-phasige Motor-Controller von RS PRO ist eine leistungsstarke Steuerungseinheit, die für den Betrieb mit Motoren bis zu 960 W ausgelegt ist. Mit einem Eingangsspannungsbereich von 24 bis 48 V und einer maximalen Stromstärke von 20 A bietet dieser Controller eine präzise Drehzahlregelung für verschiedene Anwendungen in der Antriebstechnik. Die kompakte Bauweise mit Abmessungen von 125 mm in der Breite, 55 mm in der Höhe und 135 mm in der Länge ermöglicht eine einfache Integration in bestehende Systeme. Der Controller ist ideal für den Einsatz in industriellen Anwendungen, wo eine zuverlässige und effiziente Motorsteuerung erforderlich ist. Er gewährleistet eine stabile Leistung und eine lange Lebensdauer, was ihn zu einer ausgezeichneten Wahl für anspruchsvolle Umgebungen macht. - Präzise Drehzahlregelung für 3-phasige Motoren - Maximale Leistung von 960 W für hohe Effizienz - Eingangsspannung von 24 bis 48 V für Flexibilität - Kompakte Bauweise für einfache Integration.259,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Phoenix Contact, Zubehör Antriebstechnik, Hybrid Motor Starter, AC, 9A, 500VHalbleiter-Wendeschütz, Typ 2903906, Alternative (Alias) 1756610, Anzahl der Phasen 3, Betriebsspannung max. 550 V, Betriebsspannung min. 42 V, Betriebstemperatur max. 70 °C, Betriebstemperatur min. -25 °C, Breite 23 mm, Höhe 99 mm, Isolationsspannung 500 V, Nennstrom 9 A, Schaltleistung 100 kA, Steuerspannung max. AC -999, Steuerspannung max. DC 30 V, Steuerspannung min. AC -999, Steuerspannung min. DC 19.2 V, Tiefe 114.5 mm, Überlastfreigabe max. 9 A, Überlastfreigabe min. 1.5 A, Auslöseklasse Klasse 10A, Montageart DIN-Schienenmontage, Schutzart IP20, Konformität mit Normen UL Listed ATEX IECEECB EAC CCC, Serien ELR H5.151,60 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RS PRO, Zubehör Antriebstechnik, Motor-Controller, 3-phasig, mit PositionierDer RS PRO Motor-Controller ist ein hochentwickeltes Zubehör für die Antriebstechnik, das speziell für die präzise Steuerung von 3-phasigen Motoren konzipiert wurde. Mit einer Ausgangsspannung von 48V und einem Nennstrom von 20A bietet dieser Controller eine Nennleistung von 960W, die für eine Vielzahl von Anwendungen geeignet ist. Die integrierte Steuerfunktion ermöglicht sowohl die Positionierung als auch die Drehzahlregelung, was eine flexible Anpassung an unterschiedliche Betriebsbedingungen ermöglicht. Der kompakte Controller hat Abmessungen von 100mm in der Länge, 23mm in der Breite und 116mm in der Höhe, was ihn ideal für den Einsatz in beengten Räumen macht. Zudem ist er für Betriebstemperaturen ab 0°C ausgelegt, was seine Vielseitigkeit in verschiedenen Umgebungen erhöht. - Präzise Positionierung und Drehzahlregelung - Ausgangsspannung von 48V für hohe Leistung - Nennstrom von 20A für anspruchsvolle Anwendungen - Kompakte Bauweise für einfache Integration.339,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Eldat, Zubehör Antriebstechnik, Hutschienen- RCR03EN5004A01-29K Empfänger Motor 4 Kanal 230VAC grauDer bidirektionale Hutschienen-Empfänger RCR03 4-Kanal dient dem potenzialbehafteten Ansteuern von zwei Rohrmotoren. Die Betriebsarten unterscheiden sich in Anwendungen für die Rollladensteuerung und die Jalousiesteuerung. Bei der Standardanwendung beträgt die Laufzeit 120 Sekunden. Bei den laufzeitabhängigen Anwendungen lässt sich die Laufzeit einstellen oder es können anzufahrende Positionen festgelegt werden. Die Terrassenfunktion ermöglicht das Sperren der ZU-Richtung eines oder mehrerer Ausgänge und verhindert so ein versehentliches Aussperren. Zusätzlich kann ein Easywave neo Server in den Empfänger eingelernt werden, um die bidirektionalen Funktionalitäten zu nutzen.175,87 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann ein Bugfix implementiert werden, um die Funktionalität einer Software zu verbessern?
Ein Bugfix kann implementiert werden, indem der Fehler im Code identifiziert und korrigiert wird. Anschließend sollte der Code getestet werden, um sicherzustellen, dass der Bug behoben wurde und keine neuen Probleme entstanden sind. Schließlich sollte der Bugfix in die Produktionsumgebung übertragen werden, um die Funktionalität der Software zu verbessern. **
-
Wie kann ein Bugfix effektiv implementiert werden, um die Funktionalität einer Software zu verbessern?
Um einen Bugfix effektiv zu implementieren, muss zunächst der Fehler identifiziert und isoliert werden. Anschließend sollte der Code entsprechend korrigiert und getestet werden, um sicherzustellen, dass der Bug tatsächlich behoben wurde. Schließlich sollte der Bugfix in die Produktionsumgebung eingespielt werden, um die Funktionalität der Software zu verbessern. **
-
Wie kann ein Bugfix erfolgreich implementiert werden, um die Funktionalität einer Software zu verbessern?
1. Identifiziere den Bug und analysiere die Ursache. 2. Entwickle eine Lösung und teste sie gründlich. 3. Implementiere den Bugfix in der Software und überprüfe, ob die Funktionalität verbessert wurde. **
-
Wie kann ein Bugfix in einem Computerspiel implementiert werden, um vorhandene Fehler zu beheben?
Ein Bugfix kann durch das Identifizieren des Fehlers, das Entwickeln einer Lösung und das Testen der Korrektheit der Lösung implementiert werden. Der Fix wird dann in einem Update des Spiels veröffentlicht, um den Fehler für die Spieler zu beheben. Es ist wichtig, dass der Bugfix gründlich getestet wird, um sicherzustellen, dass er keine neuen Probleme im Spiel verursacht. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.